
PID制御付きパイプヒータージャケットが正確な温度を維持する仕組み
加熱された配管は、卓上ホットプレートのように単純な挙動を示すことはほとんどありません。熱はジャケット、配管壁、断熱材、そしてプロセス流体を順次通過しなければならず、その一方で周囲環境による熱損失や流量変化といった外乱が逆方向に作用します。 パイプヒーター・ジャケットのPID制御 このシステムは、こうした動的な熱的課題を、測定可能なフィードバックループへと変換します。つまり、配管全体をある一定の均一な温度に「自動的に」到達させるのではなく、代表的な測定温度と設定温度(セットポイント)を常時比較し、プロセスの変化に応じてヒーター出力を継続的に調整するのです。
プロセスエンジニア、保守チーム、OEM設計者にとって、重要な問いは単にコントローラーにPID機能があるかどうかではなく、ヒーター、センサー、電力デバイス、設置方法、およびチューニング済みの制御応答が、全体として適切に連携しているかどうかです。この違いは、粘度、結晶化リスク、反応の安定性、あるいは熱伝達の一貫性が、安定した配管内温度に依存するアプリケーションにおいて特に重要になります。
PID制御付きヒータージャケットが実際に制御しているもの
典型的な パイプヒーター・ジャケットのPID制御 この制御ループには5つの構成要素があります。すなわち、柔軟型または密着型のヒータージャケット、温度センサー、PIDコントローラー、適切に選定されたSSRや接触器などのスイッチングデバイス、そして加熱対象となる配管とその中に流れる媒体のアセンブリです。コントローラーはセンサーからの信号を読み取り、その値を目標値と比較して、必要に応じて出力を増減させます。これにより、ヒータージャケットは、小さな接触点に熱を集中させるのではなく、配管全体の周囲に均一にエネルギーを供給します。
3つのPID項は、誤差信号の異なる部分に応答します。比例動作は、測定温度と設定温度との現在の差に応じて動作します。積分動作は、熱損失が一定の場合に残りやすい定常的なオフセットを補正します。微分動作は、変化の方向および変化速度に応じて動作し、測定温度が急激に変化している際に制御応答を穏やかにするのに役立ちます。実際の配管加熱では、有効な設定値は、熱容量、ヒータージャケットの被覆率、断熱性能、流体の流量、媒体の特性、およびセンサの設置位置などに依存します。これらの設定値は、他のラインから流用するのではなく、実際に設置されたシステム上で個別に調整(コミッショニング)する必要があります。
なぜセンサの設置位置が結果を左右するのか
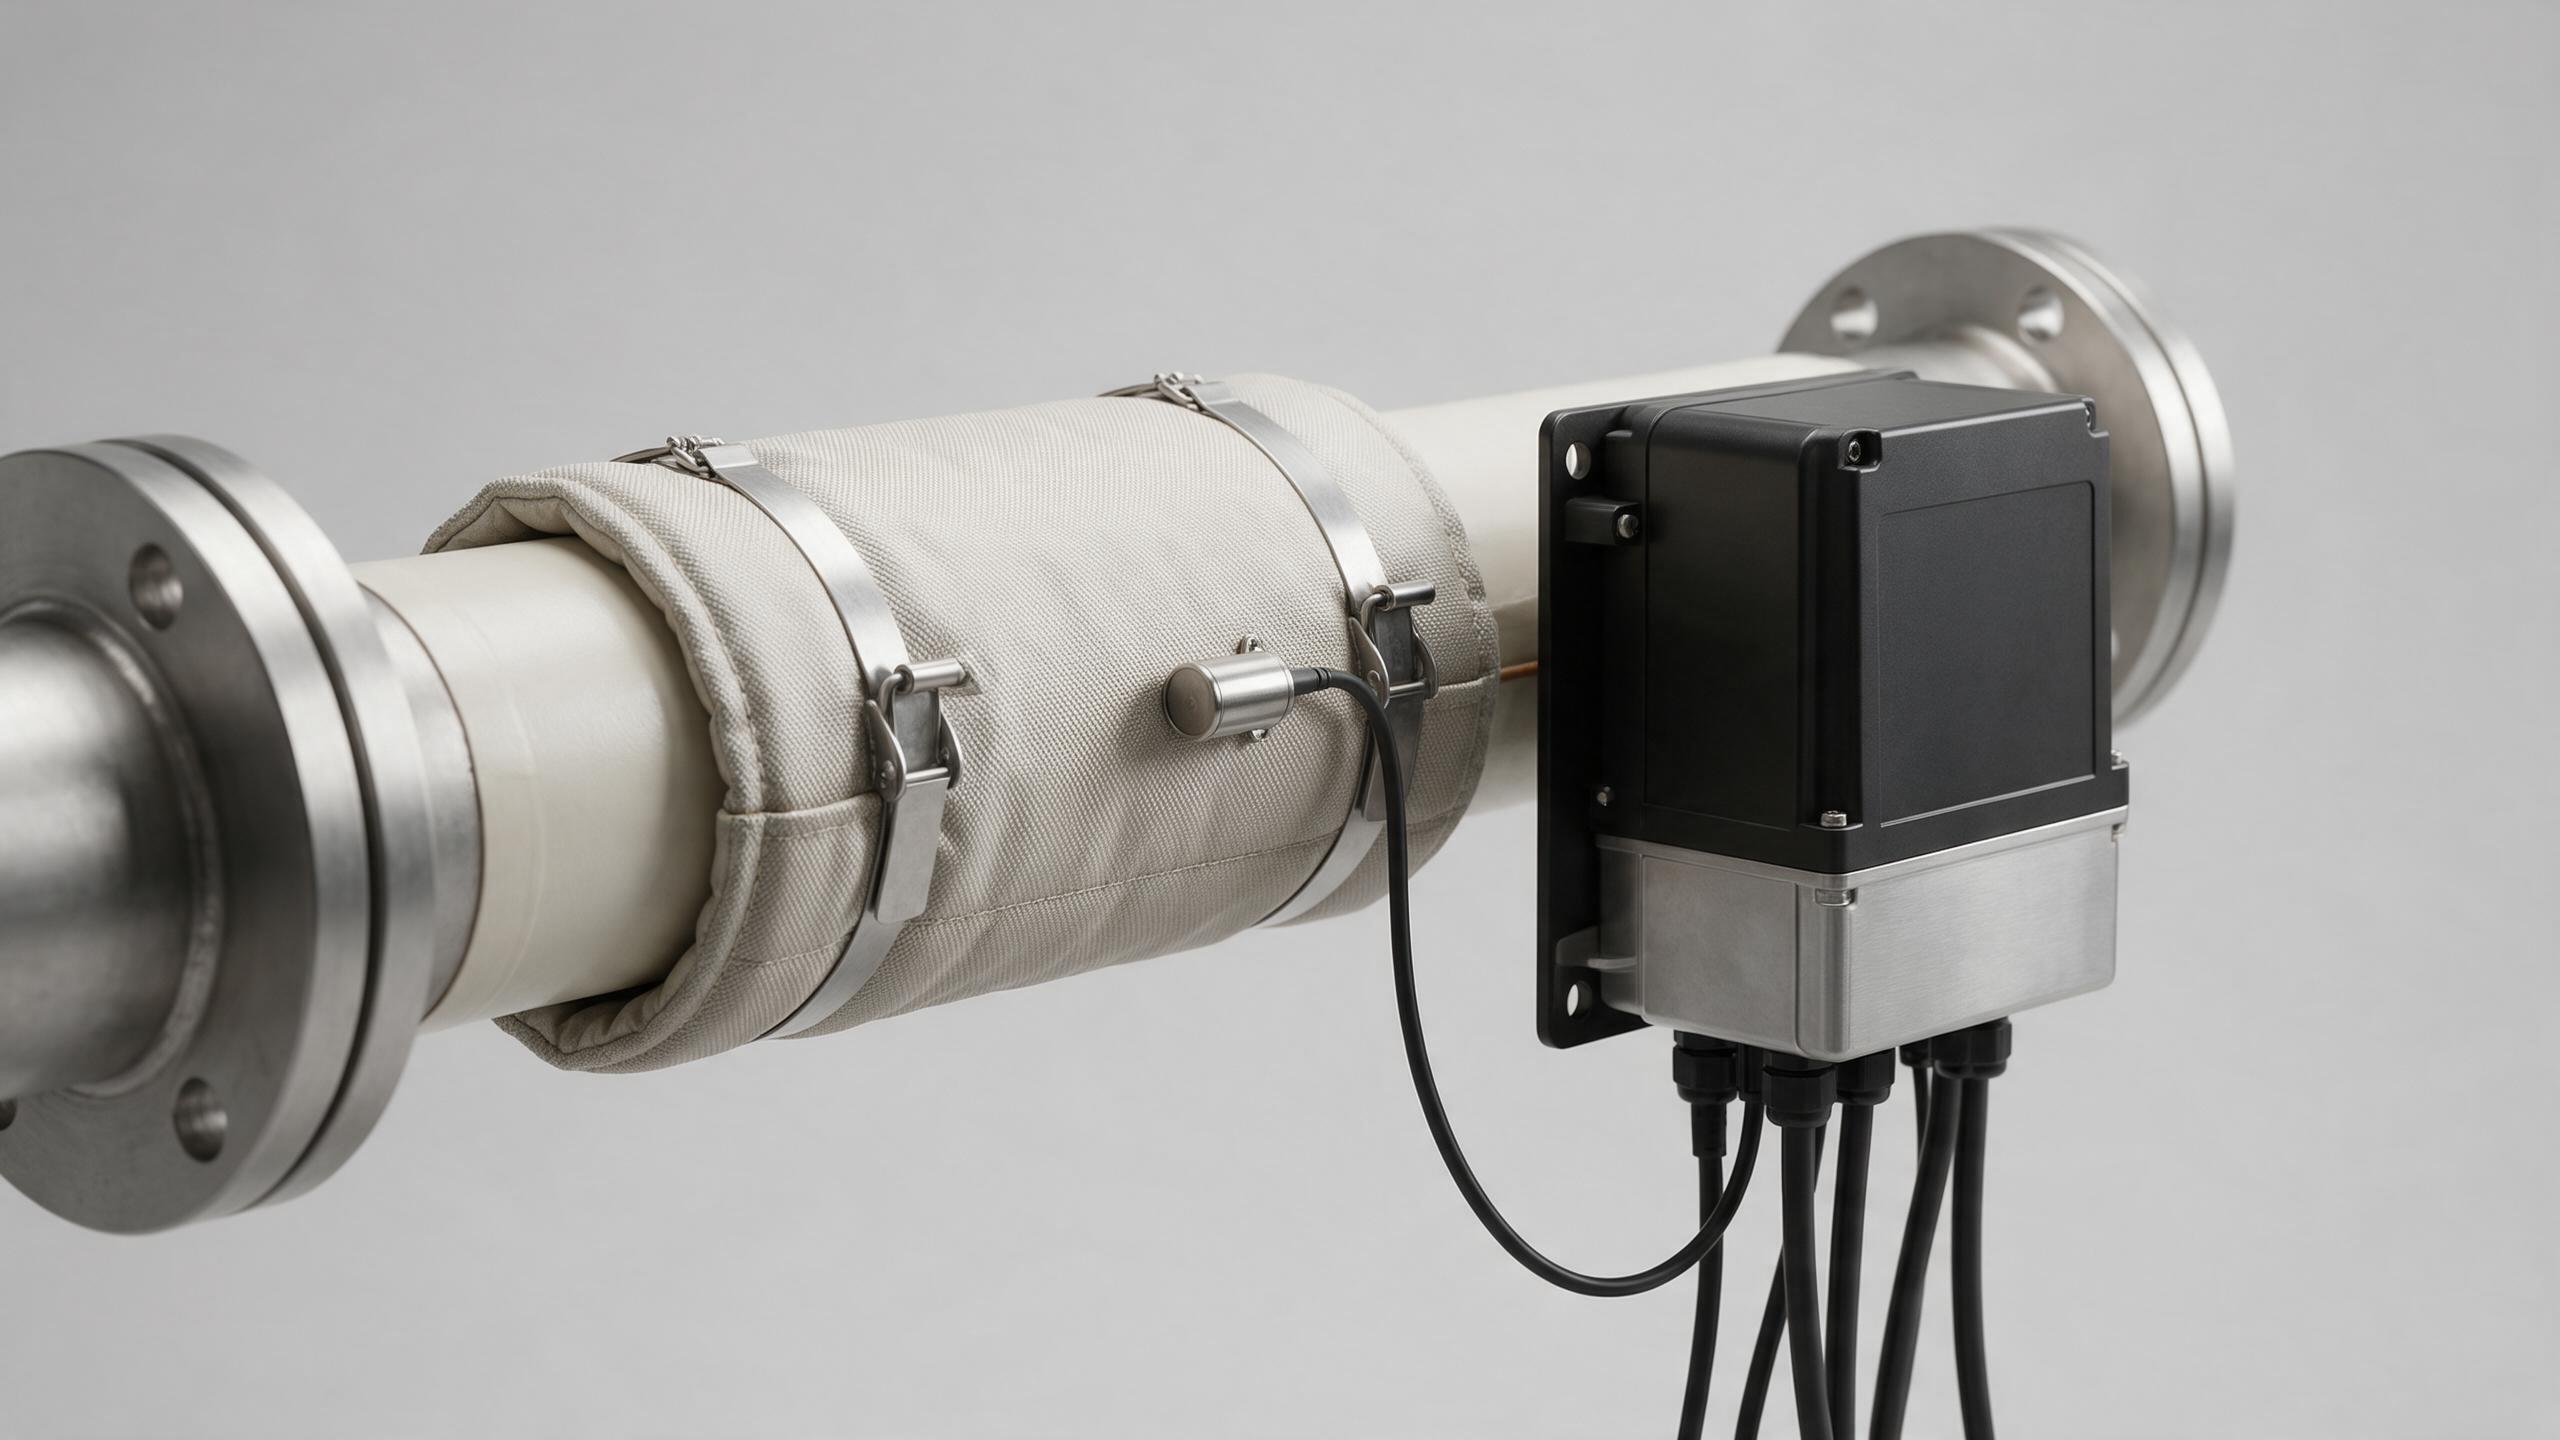
コントローラは、自らが検知した温度のみを制御できます。センサが、対象となる材料よりもはるかに早く温まる位置に取り付けられている場合、プロセスが十分な熱エネルギーを得る前にコントローラが加熱出力を低下させてしまうことがあります。また、センサが配管の下流側に離れて設置されていたり、不適切な取付方法により配管から断熱されていたりすると、測定値が実際の加熱タイミングより遅れてしまうことがあります。その場合、センサが依然として低温を示しているにもかかわらず加熱出力が継続し、熱がセンサ位置に到達した後に制御系がオーバーシュート(過調節)を起こす可能性があります。
それがなぜ パイプヒーター・ジャケットのPID制御 制御対象点は、チューニングを開始する前に設計段階で明確に定義しておく必要があります。静止状態または低流量の配管では、重要な配管区間近くに熱的によく結合されたセンサを設置するのが適切です。一方、流動する媒体を扱う場合は、ジャケットの物理的に最も高温になる部分ではなく、プロセス要件に基づいて制御対象点を選定します。センサは、対象環境に応じた適切な熱的接触性および保護構造を備え、誤った熱伝導経路を生じない配線方法で設置する必要があります。
ジャケットと配管が熱遅れを引き起こす仕組み
熱遅れはコントローラの故障ではありません。これは、出力が変化してからセンサが検知する温度変化までに生じる時間遅れのことです。配管の壁が厚い、フランジが重い、製品の体積が大きい、断熱材が湿っている、ライン速度が高い、あるいはセンサが加熱経路の外側に設置されているなどの要因は、いずれもこの遅れを増大させます。ヒータージャケットは、有効な配管長にわたって熱を均等に分布させることができますが、プロセス温度が変化する前に、依然として配管の壁自体を加熱する必要があります。
起動時、 パイプヒーター・ジャケットのPID制御 ループ制御は、定常運転とは異なる挙動を必要とする場合があります。熱容量が大きいプロセスでは、即時の全出力要求よりも、計画的なランプアップや段階的なゾーン起動をよりスムーズに受け入れることができます。配管が定常状態に近づいたら、PIDパラメータを調整して、所定の応答特性を得ます。たとえば、温度が設定値に達する速さ、オーバーシュートや振動(サイクル)の有無、流量や周囲環境の変化後の温度変動量などです。自動チューニング(オートチューン)で初期値を得ることも可能ですが、実際のプロセス条件に即した状況下での再評価は不可欠です。
単一の温度で全体を代表できない場合、ゾーン制御を採用します
短く均一な区間であれば、1つのセンサーと1つのジャケット回路で十分な場合があります。しかし、配管が長距離にわたる、大きなフランジやバルブなどの継手が多い、外部への露出状況が変化する、あるいは異なる加熱要件が存在する場合には、その代表性は低下します。たとえば、フランジやバルブ本体は直管部と異なり熱を吸収しやすく、また屋外に露出した区間は、室内の断熱区間に比べて熱損失が大きくなります。
ラインをゾーンに分割することで、各セクションに独自の測定条件と出力パスが与えられます。目的は、理由なくコントローラーの数を増やすことではなく、1つのセンサーに長く不均一な熱負荷を代表させることを避けることです。ゾーンを用いる場合は、各センサーおよびヒーター回路を明確に識別し、各ゾーンに適した電力容量を確保するとともに、隣接するセクション間の設定温度の関係を文書化してください。これは、熱特性が異なる機器(例えば、 工業用水チラー または温度制御型容器)にラインが接続される場合に特に有効です。
実用的な制御データを生成する試運転時の確認項目
を受入する前に、コントローラーの設定と同様に、機械的・電気的な詳細を慎重に検証してください。再現可能なチェック手順には以下が含まれます: パイプヒーター・ジャケットのPID制御 設置作業の受入前確認では、コントローラーの設定と同様に、機械的・電気的な詳細を慎重に検証してください。再現可能なチェック手順には以下が含まれます:
- ジャケットが対象の配管区間に正しく適合していること、また継手、リード線、断熱材が仕様通りに取り付けられていることを確認します。
- センサーの種類、極性、入力設定、取付方法および設置位置が制御図面と一致していることを確認します。
- スイッチング装置、過熱保護、アース接続、および電源回路がヒーター負荷および現地の電気規格に適合しているか確認してください。
- 起動、定常運転、代表的な流量変化、計画停止までの運転を行い、その際の測定温度および出力挙動を記録します。
- プロセス危険性レビューにおいて、第2の独立した温度制限が必要かどうかを検討します。
こうした観察結果は、チューニングに関する議論に具体的な根拠を提供します。目標値への到達が遅い場合は、ヒーターの容量不足、熱損失の過大、あるいは過度に保守的な設定が原因である可能性があります。繰り返し発生するオン/オフ動作(サイクリング)は、センサーの応答遅れ、比例帯または積分作用の過剰な強さ、あるいは制御周期とシステム応答の不一致を示唆しています。通常、単一のPIDパラメータを繰り返し変更するのではなく、熱伝達経路全体を総合的に検討することで原因が明らかになります。
コントローラーのラベルではなく、プロセス周辺のシステムを明確に仕様します。
ご依頼の際は、「 パイプヒーター・ジャケットのPID制御 ソリューションを提供するにあたり、配管の材質および内径、加熱長、目標温度範囲、流体媒体、想定される流量変動、周辺環境条件、断熱計画、使用可能な電圧、該当する場合は危険区域対応要件、およびセンサ設置位置をご明示ください。また、目的が凍結防止か、粘度制御か、移送温度の安定化か、温め(ウォームアップ)か、あるいは所定のプロセス保持かについても併記願います。これらの情報をもとに、加熱装置と制御システムを一体として評価することが可能になります。
PID制御は、ヒーターを固定出力の機器として扱うのではなく、測定された誤差に応じて動作する点で有効です。ただし、実際の温度制御性能は、熱伝達特性、センサの設置位置、コントローラの設定、安全限界、および現場での据付確認結果といった、設置全体の状況によって決まります。これらの要素が適切に整っていれば、パイプ用ヒータージャケットは、曖昧な「高精度」という表現に頼ることなく、産業用ラインに対して制御性・再現性に優れた熱的条件を提供できます。
 最新ニュース