
PID Kontrollü Boru Isıtma Ceketi ile Tam Sıcaklık Nasıl Sağlanır
Isıtılmış bir boru, nadiren bir masaüstü ısıtıcı plaka gibi davranır. Isı, ceketin içinden, boru duvarından, yalıtım malzemesinden ve süreç ortamından geçmelidir; buna karşılık çevre kaybı ve değişen akış koşulları tam tersi yönde etki eder. Bir boru ısıtma ceketi pid kontrol sistemi bu hareketli termal sorunu ölçülebilir bir geri bildirim döngüsüne dönüştürür. Bu sistem, bir boruyu tek başına evrensel bir sıcaklığa ulaştırmaz; bunun yerine, temsil edici ölçülen sıcaklığı sürekli olarak ayar noktası ile karşılaştırır ve süreç değiştiğinde ısıtıcı çıkışını ayarlar.
İşlem mühendisleri, bakım ekipleri ve OEM tasarımcıları için yararlı soru, denetleyicinin PID işlevlerine sahip olup olmadığı değil; ısıtıcı, sensör, güç cihazı, montaj ve ayarlanmış kontrol tepkisi birlikte çalışıp çalışmadığıdır. Bu ayrım, viskozite, kristalleşme riski, reaksiyon kararlılığı veya aktarım tutarlılığı gibi faktörlerin sabit bir boru hattı sıcaklığına bağlı olduğu uygulamalarda önemlidir.
PID kontrollü bir ısıtma ceketi aslında neyi kontrol eder
Tipik bir boru ısıtma ceketi pid kontrol döngü beş çalışan bileşenden oluşur: esnek veya özel olarak üretilmiş bir ısıtma ceketi, bir sıcaklık sensörü, bir PID denetleyici, uygun şekilde seçilmiş bir SSR veya kontaktör gibi bir anahtarlama cihazı ve ısıtılan boru-ürün montajı. Denetleyici sensörü okur, bu değeri hedef değerle karşılaştırır ve daha fazla veya daha az güç talep eder. Isıtma ceketi daha sonra ısıyı küçük bir temas noktasında yoğunlaştırmak yerine borunun çevresine enerji verir.
Üç PID terimi, hata sinyalinin farklı kısımlarına cevap verir. Oransal işlem, ölçülen sıcaklık ile ayar noktası arasındaki mevcut farka tepki verir. İntegral işlem, ısı kaybı sabit olduğunda kalıcı bir sapmayı giderir. Türev işlemi, yön ve değişim hızına tepki verir; bu da ölçülen sıcaklığın hızlı değiştiği durumlarda tepkiyi dengelemeye yardımcı olabilir. Gerçek boru ısıtmasında, yararlı ayarlar, termal kütle, kılıf kaplaması, yalıtım, akış, ortam özellikleri ve sensör konumuna bağlıdır. Bu ayarlar, başka bir hatanın ayarlarından kopyalanmak yerine, kurulmuş sistem üzerinde yapılandırılmalıdır.
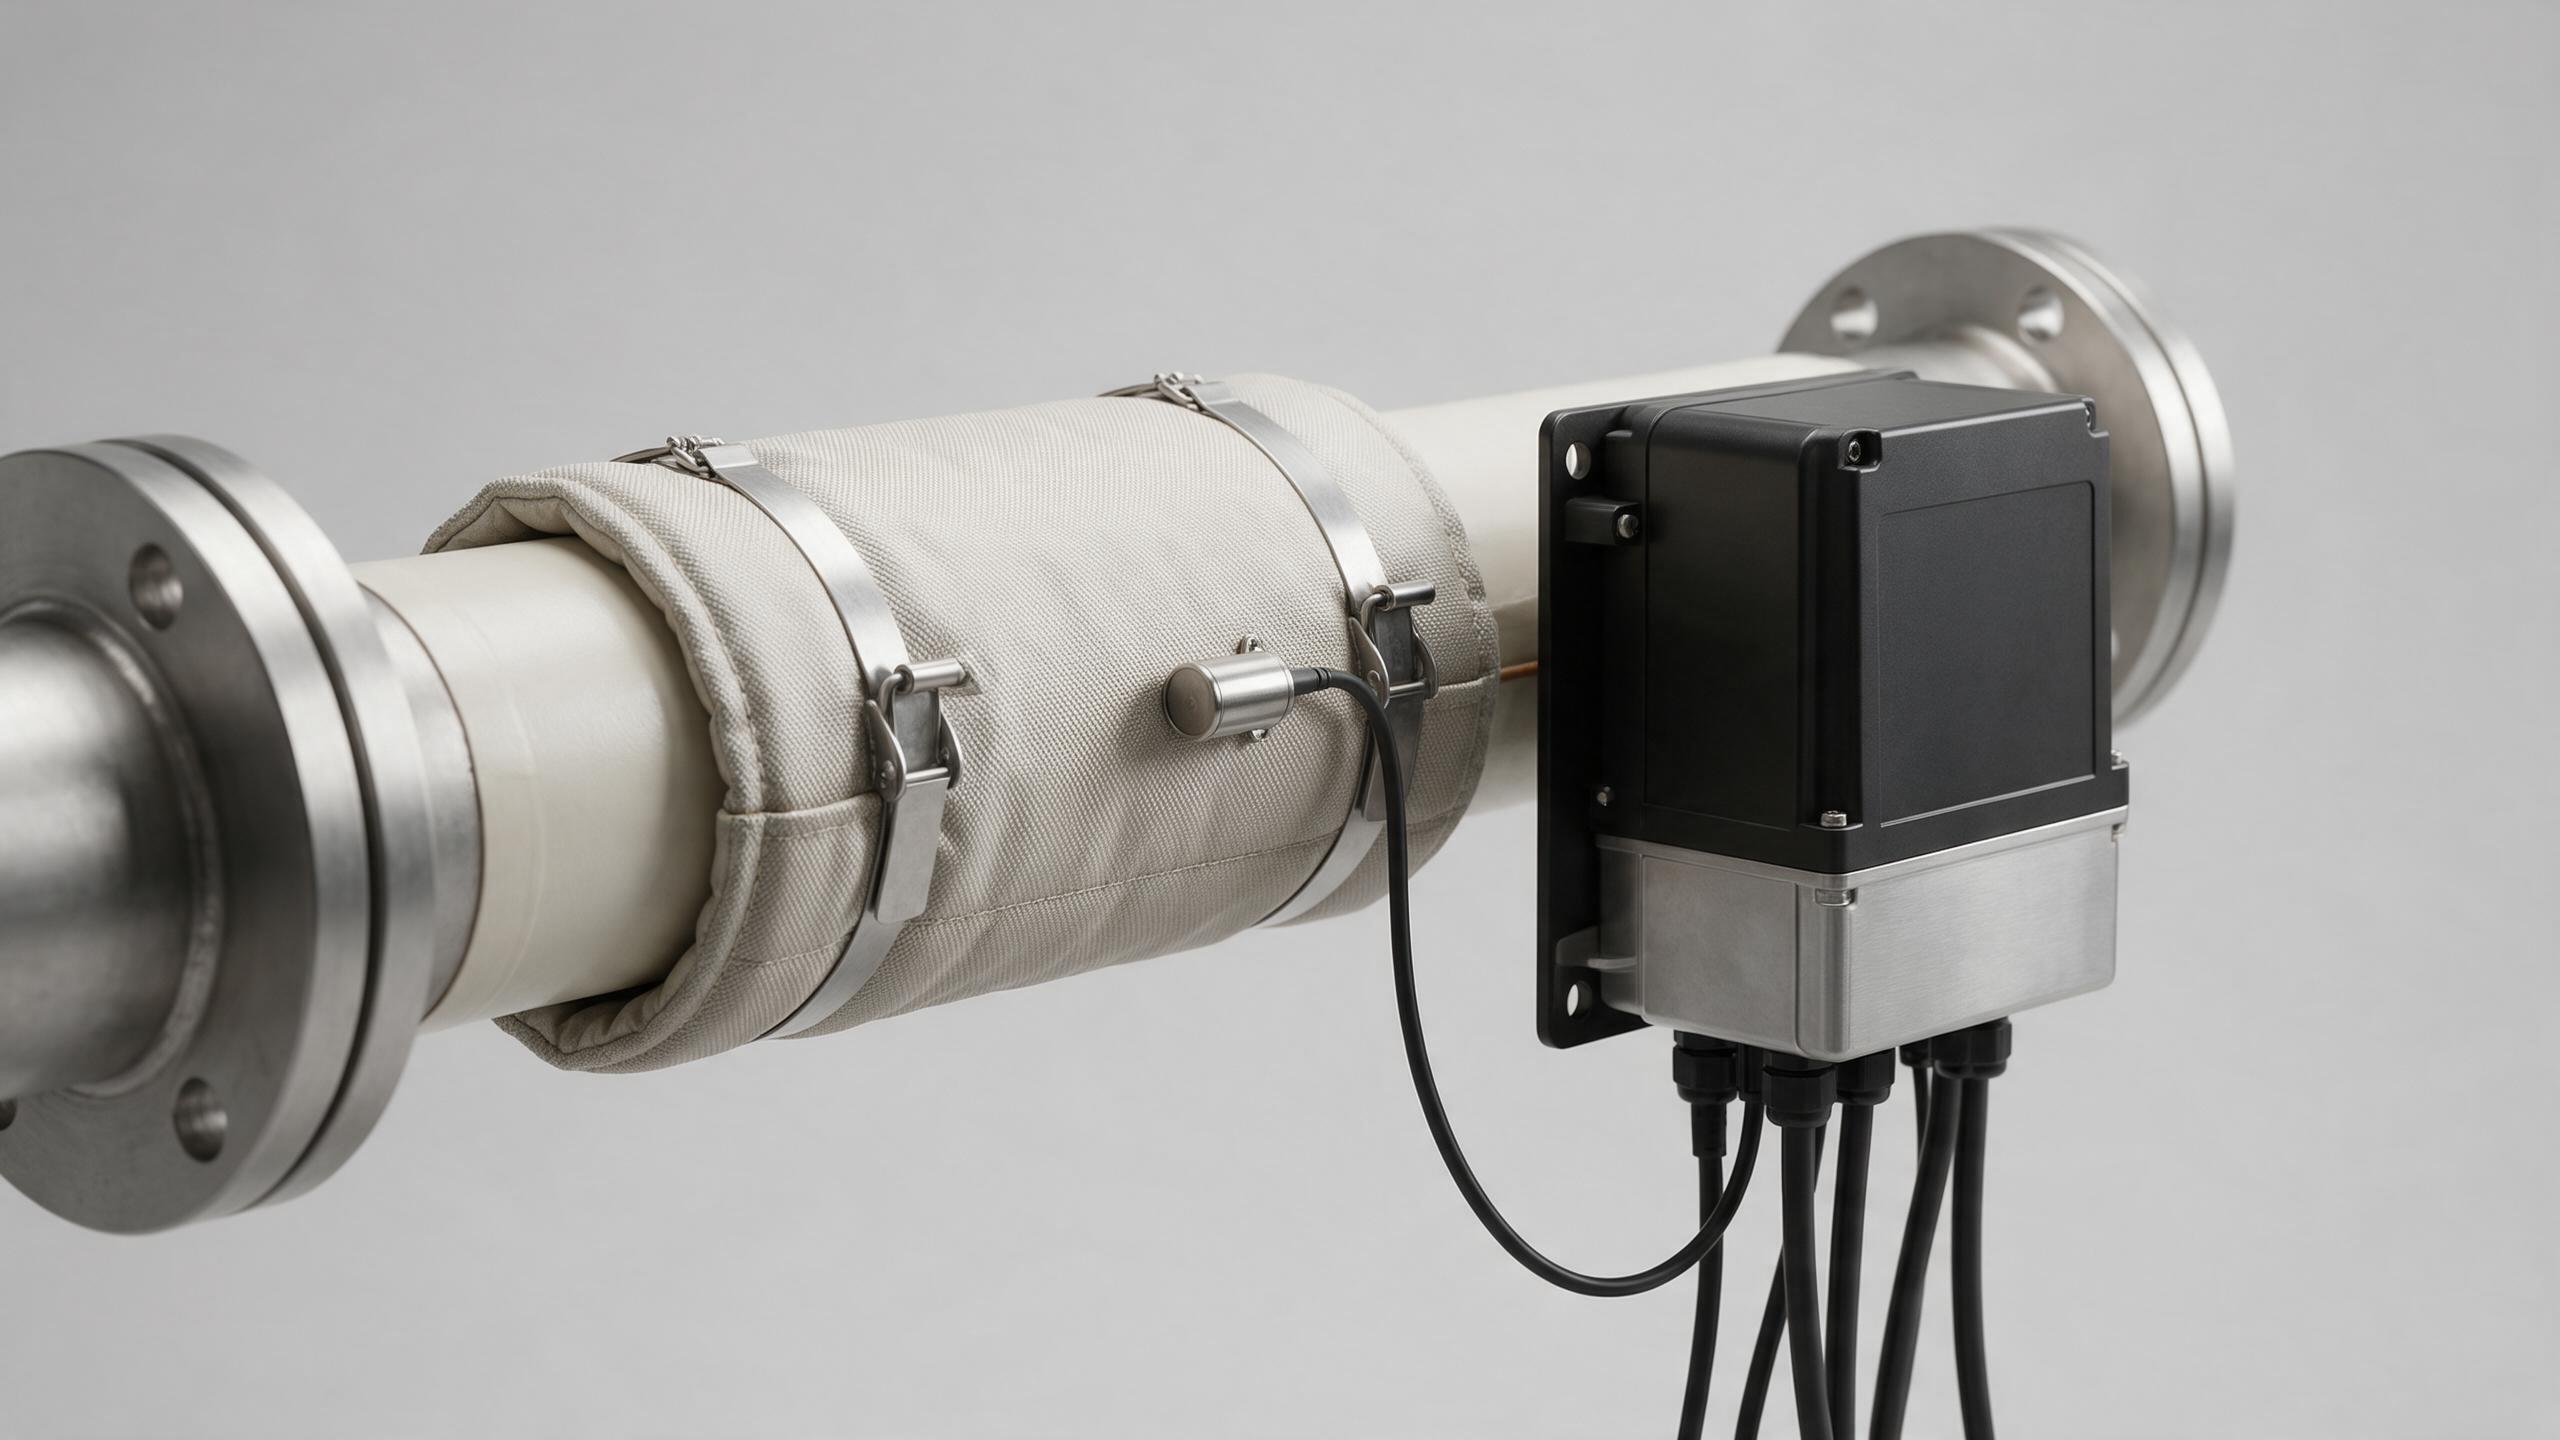
Neden sensör konumu sonucu belirleyebilir
Bir denetleyici, gördüğü sıcaklığı yalnızca düzeltebilir. Eğer bir sensör, ilgilenilen malzemenin ısınmasından çok daha erken ısınan bir noktaya monte edilirse, denetleyici süreç yeterli enerji almadan önce çıkış gücünü azaltabilir. Eğer sensör çok aşağı akışta yer alıyorsa veya kötü bir montaj yöntemiyle borudan yalıtılmışsa, ölçülen değer gerçek ısıtma olayının gerisinde kalabilir. Bu durumda, sensör hâlâ düşük bir sıcaklık bildirirken güç açık kalabilir ve ısı zaten algılama noktasına ulaştıktan sonra döngü aşırı regülasyon (overshoot) yapabilir.
Bu nedenle boru ısıtma ceketi pid kontrol tasarım, ayarlama işlemine başlamadan önce kontrol edilen noktayı tanımlamalıdır. Statik veya düşük debili bir boru hattı için kritik boru bölümüne yakın, iyi termal bağlantılı bir sensör uygun olabilir. Akışkan malzeme için kontrol edilen nokta, ceketin fiziksel olarak en sıcak bölgesi yerine süreç gereksinimleri doğrultusunda seçilebilir. Sensörün iyi termal teması olması, ortama uygun koruması olması ve yanıltıcı iletim yolları oluşturmamak için uygun yönlendirilmesi gerekir.
Ceket ve borunun termal gecikmeye nasıl neden olduğu
Termal gecikme bir kontrolör arızası değildir. Bu, çıkıştaki bir değişiklik ile sensör tarafından bildirilen sıcaklık değişikliği arasındaki zaman gecikmesidir. Kalın cidarlı bir boru, ağır bir flanş, büyük bir ürün hacmi, ıslak yalıtım, yüksek hat hızı ya da ısı yolu dışında konumlandırılmış bir sensör, tümü bu gecikmeyi artırabilir. Bir ısıtıcı ceketi, ısıyı kullanışlı bir boru uzunluğuna dağıtabilir; ancak süreç sıcaklığında bir değişim meydana gelmeden önce yine de boru cidarını ısıtmak zorundadır.
Başlangıç sırasında bir boru ısıtma ceketi pid kontrol döngü, sabit işletme koşullarından farklı davranış sergileyebilir. Önemli bir termal kütleye sahip bir süreç, aniden tam güç talebi yerine planlı bir rampa veya aşamalı bölge başlatma işlemini daha kolay karşılayabilir. Hat işletim koşullarına yaklaştıkça PID değerleri, ölçülebilir bir tepki elde etmek amacıyla ayarlanabilir: sıcaklığın set noktasına ne kadar hızlı ulaştığı, salınım yapılıp yapılmadığı ve akış veya ortam değişikliğinden sonra ne kadar hareket ettiği. Otomatik ayarlama (autotune), başlangıç noktası sağlayabilir; ancak sonuç yine de temsil edici süreç koşulları altında gözden geçirilmelidir.
Tek bir sıcaklık değeri temsil edici değilse bölgeler kullanın
Kısa ve homojen bir bölüm için tek bir sensör ve tek bir ceket devresi yeterli olabilir. Ancak hat uzun hatlar, büyük bağlantı parçaları, değişen maruziyet koşulları veya ayrı ısıtma görevleri içerdiğinde bu yaklaşım daha az temsil edici hale gelir. Bir flanş veya vana gövdesi, düz bir boruya göre farklı şekilde ısı emebilir; benzer şekilde dışarıya açık bir bölüm, yalıtımlı bir iç mekân bölümüne kıyasla enerji kaybını daha hızlı gerçekleştirebilir.
Hattı bölgelere ayırmak, her bölümü kendi ölçülmüş durumu ve çıkış yoluyla donatır. Amacımız, nedeni olmaksızın denetleyicileri çoğaltmak değil; bir sensörden uzun ve düzensiz bir termal yükü temsil etmesini istememektir. Bölgeler kullanıldığında, her sensörü ve ısıtıcı devresini açıkça tanımlayın, her bölge için güç kapasitesini uygun tutun ve bitişik bölümler arasındaki ayar noktası ilişkisini belgeleyin. Bu yaklaşım, hattın farklı bir termal profili olan ekipmanlara – örneğin bir endüstriyel Su Soğutucu ya da sıcaklık kontrollü bir kap
Kullanışlı denetim verileri üreten devreye alma kontrolleri
Bir boru ısıtma ceketi pid kontrol kurulumu doğrularken, denetleyici ayarları kadar mekanik ve elektriksel ayrıntıları da dikkatle kontrol edin. Tekrarlanabilir bir başlangıç kontrolü şunları içerebilir:
- Ceketin amaçlanan boru bölümüne uyduğunu, ayrıca kapakların, bağlantı uçlarının ve yalıtımın belirtildiği gibi kurulduğunu doğrulayın.
- Sensör tipini, kutupluluğunu, giriş yapılandırmasını, sabitleme yöntemini ve yerini kontrol çizimine göre doğrulayın.
- Anahtarlama cihazının, aşırı sıcaklık korumasının, topraklamanın ve besleme devresinin ısıtıcı yüküne ve yerel elektrik gereksinimlerine uygun olduğunu kontrol edin.
- Ölçülen sıcaklık ve çıkış davranışını kaydederek, sistemi başlatma, sürekli çalışma, temsilci bir debi değişimi ve planlı duruş aşamalarından geçirin.
- İşlem tehlikesi incelemesi tarafından ikinci bağımsız sıcaklık sınırının gerekli olup olmadığına bakın.
Bu gözlemler, ayarlamaya yönelik bir tartışmaya somut bir referans sağlar. Set noktasına yavaş yaklaşım, sınırlı ısıtıcı kapasitesini, aşırı kayıpları veya korumacı ayarları gösterebilir. Tekrarlayan döngüleme, sensör gecikmesi sorununu, aşırı agresif oransal veya integral eylemi ya da kontrol çevrim süresi ile sistem tepkisi arasındaki uyumsuzluğu işaret edebilir. Çözüm genellikle tek bir PID değerini tekrar tekrar değiştirerek değil, tüm termal yolun incelenmesiyle bulunur.
Sistemi denetleyici etiketiyle değil, işlem etrafındaki sistem olarak belirtin
Bir boru ısıtma ceketi pid kontrol çözüm, boru malzemesi ve çapı, ısıtılan uzunluk, hedef sıcaklık aralığı, ortam, beklenen akış değişiklikleri, çevre koşulları, yalıtım planı, mevcut voltaj, gerekli olduğu durumlarda patlayıcı ortam gereksinimleri ve istenen sensör konumları. Ayrıca amaçın donma koruması mı, viskozite yönetimi mi, sabit aktarım sıcaklığı mı, ısıtma mı yoksa belirli bir süreç bekleme süresi mi olduğunu belirtin. Bu girişler, ısıtma ve kontrol düzenlemesinin tek bir sistem olarak değerlendirilmesini sağlar.
PID kontrolü, ısıtıcıyı sabit çıkışlı bir cihaz olarak değil, ölçülen hataya göre tepki vermesi nedeniyle değerlidir. Ancak tam sıcaklık performansı, tam kurulumla belirlenir: ısı transferi, sensör yerleştirilmesi, kontrolör yapılandırması, güvenlik sınırları ve devreye alma kanıtları. Bu unsurlar uyumlu olduğunda, bir boru ısıtma kılıfı, belirsiz bir hassasiyet iddiasına dayanmadan, endüstriyel bir üretim hattı için kontrollü ve tekrarlanabilir termal koşullar sağlayabilir.
 Son Haberler