
Hvordan en rørvarmeomkledning med PID-styring holder nøyaktig temperatur
En oppvarmet rørledning oppfører seg sjelden som en varmplate på et bord. Varme må gå gjennom kappen, rørväggen, isolasjonen og prosessmediet, mens omgivelsesvarmetap og endring i strømningsforhold virker i motsatt retning. En rørvarmerkappe med PID-styring system gjør dette dynamiske termiske problemet om til en målt tilbakekoplingsløkke. Det får ikke røret til å nå én universell temperatur av seg selv; det sammenlikner kontinuerlig en representativ målt temperatur med ønsket verdi (setpoint) og justerer varmekildens effekt når prosessen endrer seg.
For prosessingeniører, vedlikeholdsgrupper og OEM-konstruktører er det nyttige spørsmålet ikke bare om styringsenheten har PID-funksjoner. Det er om varmebæreren, sensoren, kraftkomponenten, installasjonen og den tilpassede styringsresponsen fungerer sammen. Denne forskjellen er avgjørende i applikasjoner der viskositet, krystalliseringrisiko, reaksjonsstabilitet eller overføringskonsistens avhenger av en stabil linjetemperatur.
Hva en PID-styrt varmebærer faktisk styrer
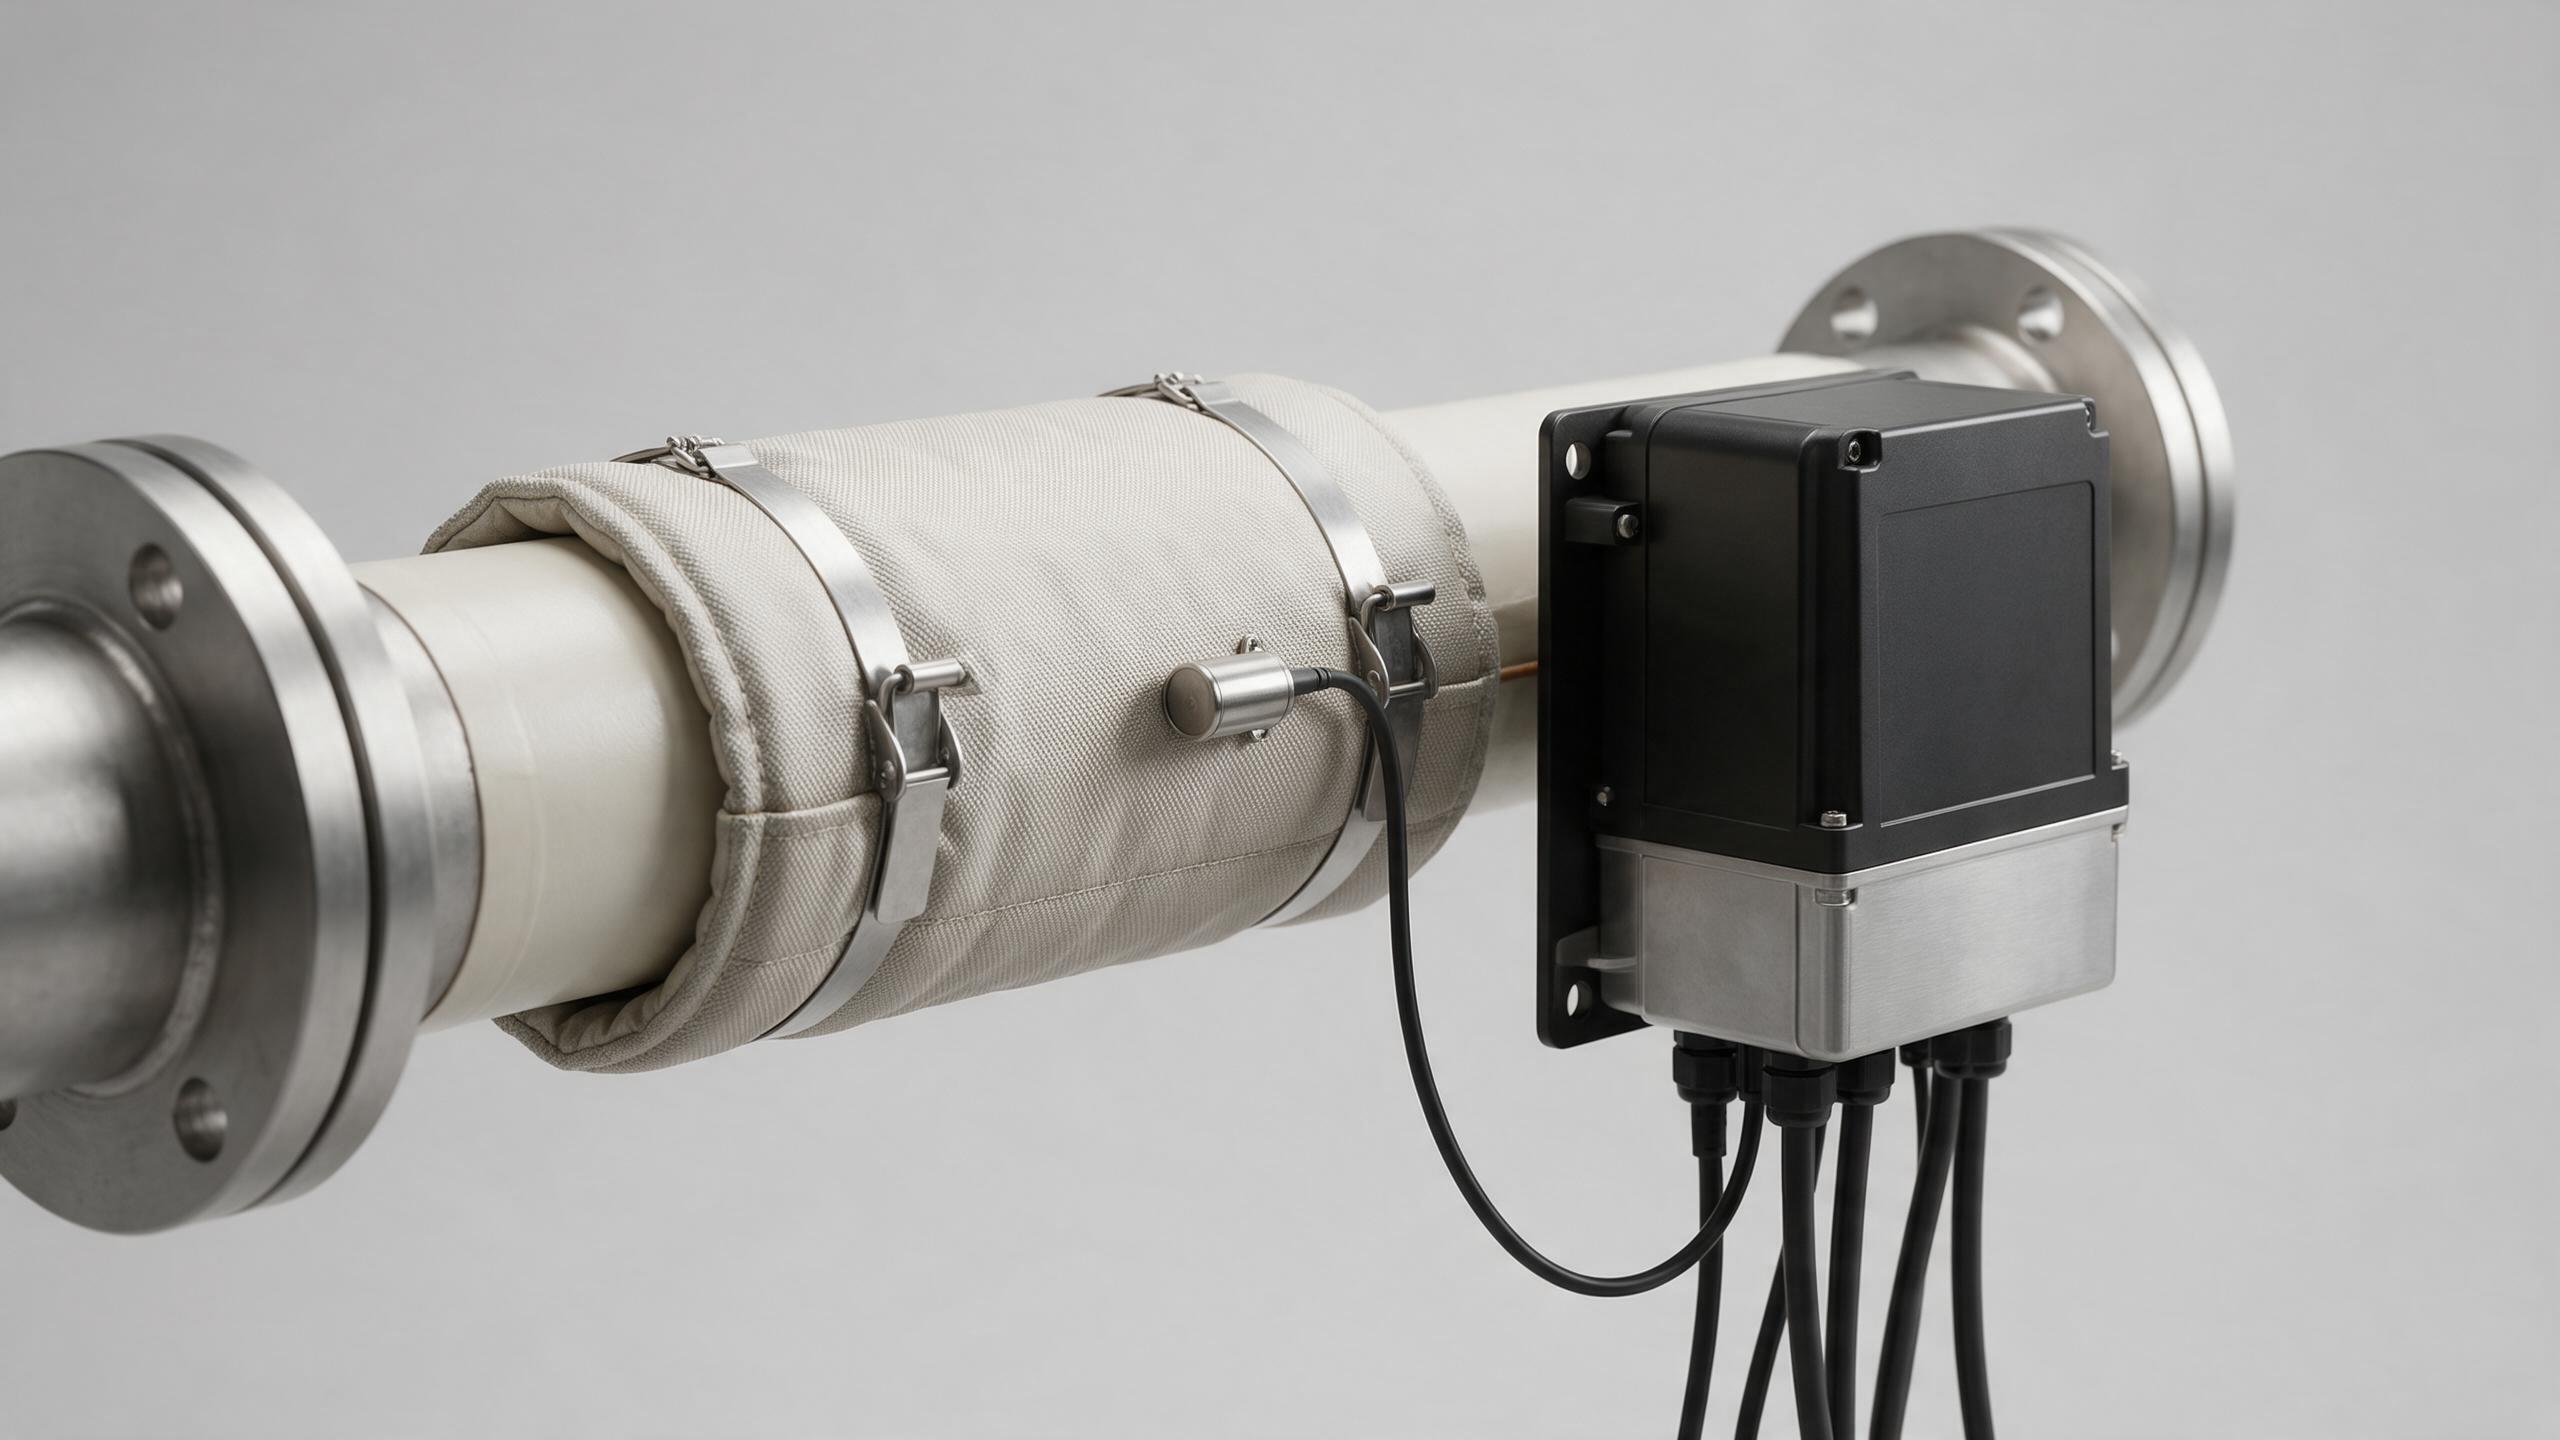
Et typisk rørvarmerkappe med PID-styring en styringsløkke har fem virkende deler: en fleksibel eller tilpasset varmebærer, en temperatursensor, en PID-styringsenhet, en bryterkomponent som for eksempel en riktig valgt SSR eller kontaktor, og rør- og produktmonteringen som varmes opp. Styringsenheten leser av sensoren, sammenlikner denne verdien med målverdien og justerer effekten opp eller ned. Varmebarereren tilfører da energi rundt røret i stedet for å konsentrere varmen på et lite kontaktpunkt.
De tre PID-leddene svarer på ulike deler av feilsignalet. Proporsjonal handling reagerer på den nåværende forskjellen mellom målt temperatur og innstilt verdi. Integralhandling korrigerer en vedvarende avvik som kan oppstå når varmetapet er konstant. Derivert handling reagerer på retning og endringshastighet, noe som kan hjelpe til å dempe responsen når den målte temperaturen endrer seg raskt. I virkelige rørvarmesystemer avhenger de nyttige innstillingene av termisk masse, omgivelsesdekning, isolasjon, strømningsforhold, medieegenskaper og plassering av sensoren. De bør justeres på det installerte systemet, ikke kopieres fra en annen linje.
Hvorfor sensorplasseringen kan bestemme resultatet
En regulator kan bare korrigere den temperatur den registrerer. Hvis en sensor er montert der den varmes opp langt tidligere enn materialet som skal overvåkes, kan regulatoren redusere effekten før prosessen har mottatt tilstrekkelig energi. Hvis sensoren er plassert for langt nedstrøms eller er isolert fra røret på grunn av en dårlig monteringsmetode, kan den målte verdien komme for sent i forhold til den faktiske oppvarmingen. I så fall kan strømmen forbli aktiv selv om sensoren fortsatt rapporterer en lav temperatur, og reguleringssystemet kan overskride målverdien etter at varmen allerede har nådd følepunktet.
Dette er derfor en rørvarmerkappe med PID-styring utformingen bør definere det regulerte punktet før innstillingen starter. For en statisk eller lavt-strømmende ledning kan en godt koblet sensor nær den kritiske rørdelen være passende. For strømmende materiale kan det regulerte punktet velges ut fra prosesskravene snarare enn fra den fysisk varmeste delen av mantelen. Sensoren må ha god termisk kontakt, passende beskyttelse for miljøet og ruting som ikke skaper missvisende ledningsbaner.
Hvordan jakken og røret skaper termisk forsinkelse
Termisk forsinkelse er ikke en kontrollerfeil. Det er tidsforsinkelsen mellom en endring i utgangssignal og den temperaturändringen som sensoren rapporterer. En tykkvegget rør, en tung flens, et stort produktvolum, fuktig isolasjon, høy linjehastighet eller en sensor plassert utenfor varmebanen kan alle øke denne forsinkelsen. En varmejakke kan fordele varme over en nyttig lengde av røret, men den må fortsatt varme opp rørväggen før prosesstemperaturen endres.
Under oppstart, en rørvarmerkappe med PID-styring styringsløkken kan kreve annen oppførsel enn ved stabil drift. En prosess med betydelig termisk masse kan takle en planlagt ramp eller trinnvis sonestart mer elegant enn en umiddelbar full-effektkrevende start. Når linjen nærmer seg sin driftstilstand, kan PID-verdier justeres for en målt respons: hvor raskt temperaturen nærmer seg innstilt verdi, om den svinger, og hvor mye den endrer seg etter en strømnings- eller omgivelsestilstandsforandring. Automatisk justering (autotune) kan gi et utgangspunkt, men resultatet må likevel vurderes under representativa prosessforhold.
Bruk soner når én temperatur ikke er representativ
Én sensor og én jakettkrets kan være tilstrekkelig for en kort, jevn del. Det blir mindre representativt når en linje har lange strekninger, store armaturer, varierende eksponering eller separate oppvarmingsoppgaver. Et flens- eller ventilkropp kan absorbere varme annerledes enn et rett rør, mens en eksponert del kan tape energi raskere enn en isolert del innendørs.
Å dele linjen inn i soner gir hver seksjon sin egen målte tilstand og utgangsvei. Målet er ikke å multiplisere kontrollere uten grunn; det er å unngå å be én sensor om å representere en lang og uregelmessig termisk belastning. Når soner brukes, må hver sensor og hver varmekrets identifiseres tydelig, effektkapasiteten må være passende for hver sone, og målverdi-forholdet mellom tilstøtende seksjoner må dokumenteres. Dette er spesielt nyttig når linjen er koblet til utstyr med en annen termisk profil, for eksempel en industriell vannkjøler eller en temperaturregulert beholder.
Driftsattestering som gir brukbare kontrolldata
Før man godtar en rørvarmerkappe med PID-styring installasjon, må mekaniske og elektriske detaljer verifiseres like nøye som kontrollerinnstillingene. En gjentakbar sjekk kan inkludere:
- Bekreft at jakken passer den avsedde rørseksjonen og at lukkinger, kabler og isolasjon er installert i henhold til spesifikasjonen.
- Bekreft sensortype, polaritet, inngangskonfigurasjon, monteringsmetode og plassering i forhold til kontrolltegningen.
- Sjekk at bryteren, overtemperaturbeskyttelsen, jordingen og strømforsyningskretsen er egnet for varmeapparatets belastning og lokale elektriske krav.
- Kjør systemet gjennom oppstart, stabil drift, en representativ strømningsendring og en planlagt nedstengning, mens målte temperaturer og effektforløp registreres.
- Gjennomgå om en annen uavhengig temperaturgrense kreves av prosessfarevurderingen.
Disse observasjonene gir en justeringsdiskusjon noe konkret å bygge på. En langsom tilnærming til innstillingen kan tyde på begrenset varmekapasitet, overdreven tap eller forsiktige innstillinger. Gjentatt syklisering kan peke på et sensordrøye, for aggressiv proporsjonal- eller integralhandling, eller en misjustering mellom kontrollsyklustid og systemrespons. Løsningen finnes vanligvis ved å undersøke hele varmeveien, ikke ved å endre én PID-verdi gjentatte ganger.
Spesifiser systemet rundt prosessen, ikke kontrollermerkelappen
Når du ber om en rørvarmerkappe med PID-styring løsning, angi rørmaterial og diameter, oppvarmet lengde, måltemperaturområde, medium, forventede strømningsendringer, omgivelsesforhold, isoleringsplan, tilgjengelig spenning, krav til farlige områder der det er relevant og ønskede sensorplasseringer. Oppgi også om målet er frysebeskyttelse, viskositetsstyring, stabil overføringstemperatur, oppvarming eller en definert prosesshold. Disse inndataene gjør det mulig å vurdere oppvarmingen og kontrollarrangementet som ett system.
PID-kontroll er verdifull fordi den reagerer på målt avvik i stedet for å behandle varmelegemet som en enhet med fast effektutgang. Nøyaktig temperaturytelse bestemmes imidlertid av hele installasjonen: varmeoverføring, sensorplassering, regulatorkonfigurasjon, sikkerhetsgrenser og dokumentasjon fra igangsetting. Når disse elementene er justert, kan en rørvarmebokser gi kontrollerte og gjentagbare termiske forhold for en industriell linje uten å måtte stole på vagt formulierte presisjonskrav.
 Siste nytt