
Hur en rörvärmare med jacka och PID-styrning håller exakt temperatur
En uppvärmd ledning beter sig sällan som en köksplatta. Värmen måste passera genom manteln, rörväggen, isoleringen och processmediet, samtidigt som omgivningsförluster och förändrade flödesförhållanden verkar åt motsatt håll. Ett pID-styrning av rörvärmarens klädsel system omvandlar detta rörliga termiska problem till en mätbar återkopplingsloop. Det får inte en ledning att nå en universell temperatur av sig själv; istället jämför det kontinuerligt en representativ mätt temperatur med inställningsvärdet och justerar uppvärmarens effekt när processen förändras.
För processingenjörer, underhållslag och OEM-designers är den användbara frågan inte bara om reglatorn har PID-funktioner. Den avgörande frågan är om uppvärmaren, sensorn, effektenheten, installationen och den avstämde reglerresponsen fungerar tillsammans. Den här skillnaden är avgörande i applikationer där viskositet, risk för kristallisering, reaktionsstabilitet eller överföringskonsekvens beror på en stabil ledningstemperatur.
Vad en PID-reglerad uppvärmarmantel faktiskt styr
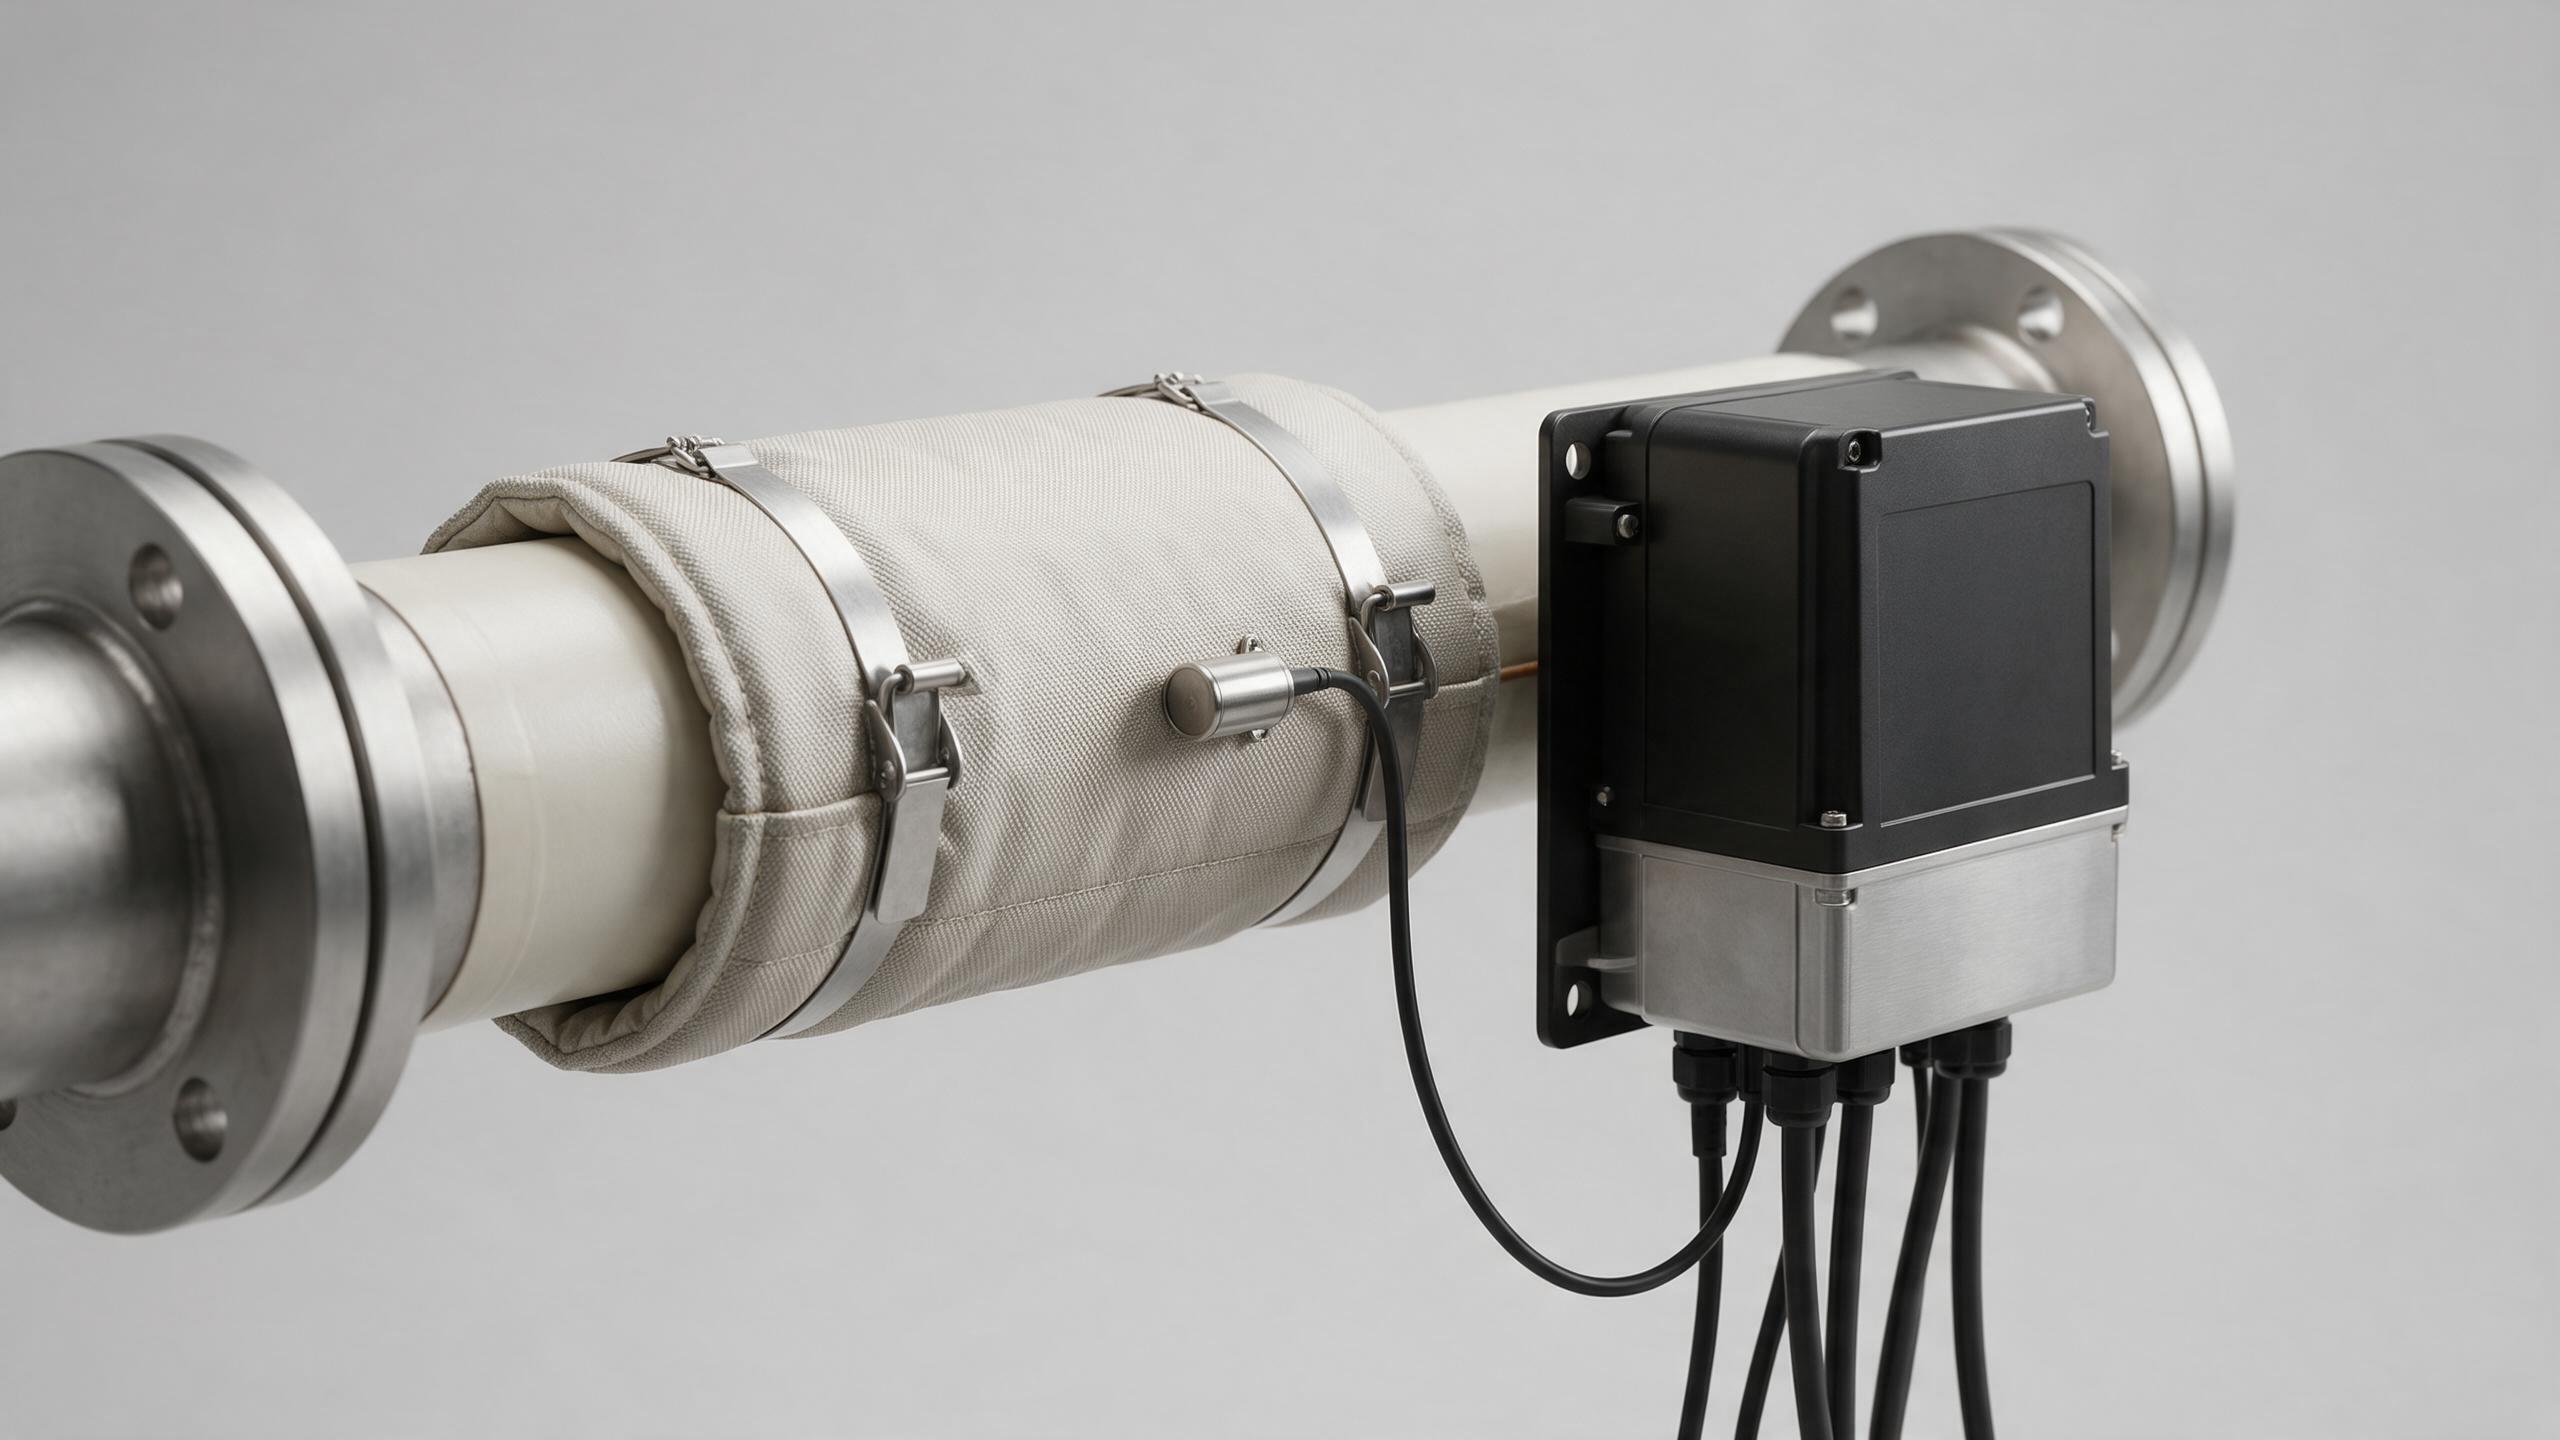
En typisk pID-styrning av rörvärmarens klädsel loopen har fem arbetsdelar: en flexibel eller anpassad uppvärmningsjacka, en temperatursensor, en PID-regulator, en växlingsenhet såsom en korrekt vald SSR eller kontaktor samt röret och produktmonteringen som uppvärms. Regulatorn läser av sensorn, jämför det värdet med målvärdet och styr tillförseln av mer eller mindre effekt. Uppvärmningsjackan tillför sedan energi runt röret istället för att koncentrera värmen vid en liten kontaktpunkt.
De tre PID-termerna svarar på olika delar av felsignalen. Proportionell åtgärd reagerar på den aktuella skillnaden mellan den uppmätta temperaturen och börvärdet. Integrerande åtgärd korrigerar en bestående offset som kan kvarstå när värmeavgången är konstant. Deriverande åtgärd reagerar på riktning och förändringshastighet, vilket kan hjälpa till att dämpa reaktionen när den uppmätta temperaturen ändras snabbt. I verklig röruppvärmning beror de användbara inställningarna på termisk massa, klädets täckning, isolering, flöde, mediumegenskaper och sensorplacering. De bör justeras på det installerade systemet i stället för att kopieras från en annan ledning.
Varför sensorplaceringen kan avgöra resultatet
En regulator kan endast justera temperaturen som den upptäcker. Om en sensor är monterad på en plats där den värms långt tidigare än materialet av intresse kan regulatoren minska effekten innan processen har fått tillräckligt med energi. Om sensorn är för långt nedströms eller isolerad från röret genom en dålig monteringsmetod kan det uppmätta värdet dröja efter den faktiska uppvärmningshändelsen. I så fall kan effekten förbli påslagen samtidigt som sensorn fortfarande rapporterar en låg temperatur, och reglerloopen kan överskrida målvärdet efter att värmen redan har nått mätpunkten.
Det är därför en pID-styrning av rörvärmarens klädsel utformningen bör definiera den reglerade punkten innan avstämning påbörjas. För en statisk eller lågflödesledning kan en välkopplad sensor nära den kritiska rördelen vara lämplig. För material i flöde kan den reglerade punkten väljas utifrån processkraven snarare än den fysiskt hetaste delen av jacken. Sensorn måste ha god termisk kontakt, lämplig skyddsklass för miljön och en routning som inte skapar vilseledande ledningsvägar.
Hur jackan och röret skapar termisk fördröjning
Termisk fördröjning är inte ett styrregleringsfel. Det är tidsfördröjningen mellan en utgångsförändring och den temperaturförändring som sensorn rapporterar. En tjockväggig rörledning, en tung fläns, en stor produktvolym, fuktig isolering, hög linjehastighet eller en sensor placerad utanför värmevägen kan alla öka denna fördröjning. En uppvärmningsjacka kan fördela värme över en användbar längd av rörledningen, men den måste fortfarande värma rörväggen innan processens temperatur ändras.
Under uppstart, en pID-styrning av rörvärmarens klädsel reglerloopen kan kräva annat beteende jämfört med stationär drift. En process med betydande termisk massa kan hantera en planerad ramp eller stegvis zonstart mer smidigt än en omedelbar begäran om full effekt. När ledningen närmar sig sin drifttemperatur kan PID-parametrar justeras för en mätbar respons: hur snabbt temperaturen når inställningsvärdet, om den svänger kring värdet och hur mycket den förändras efter en ändring i flöde eller omgivningstemperatur. Automatisk justering (autotune) kan ge en utgångspunkt, men resultatet måste fortfarande granskas under representativa processförhållanden.
Använd zoner när en enda temperatur inte är representativ
En sensor och en jacketskrets kan vara tillräckliga för en kort, enhetlig sektion. Det blir mindre representativt när en ledning har långa sträckor, stora rörfittings, varierande utsättning eller separata uppvärmningsuppgifter. En fläns eller ventilkropp kan absorbera värme annorlunda än ett rakrör, medan en outkyld sektion kan förlora energi snabbare än en isolerad sektion inomhus.
Att dela upp ledningen i zoner ger varje avsnitt sin egen mätta kondition och utgångsväg. Målet är inte att öka antalet regulatorer utan anledning; det är att undvika att be en enda sensor representera en lång och ojämn termisk belastning. När zoner används ska varje sensor och värmeledningskrets identifieras tydligt, effektkapaciteten hållas lämplig för varje zon, och inställningsförhållandet mellan intilliggande avsnitt dokumenteras. Detta är särskilt användbart när ledningen ansluter till utrustning med en annorlunda termisk profil, till exempel en industriell vattenkylare eller en temperaturreglerad behållare.
Driftsättningstester som genererar användbar reglerdata
Innan en pID-styrning av rörvärmarens klädsel installation godtas, verifiera mekaniska och elektriska detaljer lika noggrant som regulatorinställningarna. En återkommande kontroll kan inkludera:
- Bekräfta att jackan passar den avsedda rörsektionen och att slutföranden, kablar och isolering är installerade enligt specifikationen.
- Verifiera sensortyp, polaritet, ingående konfiguration, fästmetsod och placering mot regleringsritningen.
- Kontrollera att växlingsanordningen, övertemperaturskyddet, jordningen och strömkretsen är lämpliga för värmeapparatens belastning och lokala elkrav.
- Kör linjen genom uppstart, stadig drift, en representativ flödesändring och en planerad avstängning samtidigt som uppmätta temperaturer och utgående beteende registreras.
- Granska om en andra oberoende temperaturgräns krävs enligt processens hazzardgranskning.
Dessa observationer ger en justeringsdiskussion något konkret att utgå ifrån. En långsam närmande till inställningsvärdet kan tyda på begränsad värmeapparatskapacitet, överdrivna förluster eller för försiktiga inställningar. Upprepade cyklingar kan peka på ett sensorfördröjningsproblem, för aggressiv proportional- eller integrerande verkan eller en missmatch mellan styrperioden och systemets svar. Svaret hittas vanligtvis genom att undersöka hela värmepathen, inte genom att upprepade gånger ändra ett enskilt PID-värde.
Ange systemet kring processen, inte kontrollerns etikett
När du begär en pID-styrning av rörvärmarens klädsel lösning, ange rörmaterialet och diametern, uppvärmd längd, önskat temperaturområde, medium, förväntade flödesändringar, omgivningsförhållanden, isoleringsplan, tillgänglig spänning, krav på farliga områden där sådana gäller samt önskade sensorplaceringar. Ange också om målet är frysskydd, viskositetsstyrning, stabil överföringstemperatur, uppvärmning eller en definierad processhållning. Dessa uppgifter gör det möjligt att utvärdera uppvärmnings- och regleranordningen som ett sammanhängande system.
PID-reglering är värdefull eftersom den reagerar på mätt fel istället för att behandla värmeelementet som en anordning med fast effektutdata. Exakt temperaturprestanda fastställs dock av hela installationen: värmeöverföring, sensorplacering, regulatorinställning, säkerhetsgränser och dokumenterad idrifttagning. När dessa delar är samordnade kan en rörvärmehölja tillhandahålla kontrollerade och återrepeterbara termiska förhållanden för en industriell linje utan att förlita sig på oklara påståenden om precision.
 Senaste nytt